Телеметрия движущегося узла дождевальной машины
Проверка у шкафа в одном положении не подтверждает работу подвижного узла на всём согласованном ходе. Изменяться могут условия радиолинии, доступность сети и питание. Приёмка должна связать данные с положением и временем, не вмешиваясь в технологические настройки полива.
Описать подвижный комплект
Запишите контроллер, канал связи, антенну, источник питания и физическое размещение. Укажите, какие сведения действительно измеряются: положение, состояние или другие предусмотренные параметры. Не приписывайте узлу координатный приёмник или датчики, отсутствующие в комплектации.
Если используется GNSS, сохраняйте качество и момент решения по документации. u-blox показывает отдельные признаки действительности времени навигационного сообщения. u-blox — ZED-X20P Integration Manual Серверная метка получения не заменяет эту информацию и не доказывает текущее положение машины.
Выбрать разрешённые условия опыта
Ответственная эксплуатация предоставляет допустимые положения и программу движения. Статья не задаёт скорость, технологические уставки или безопасные расстояния. Обследование выполняется в рамках установленной процедуры, без самостоятельного обхода работающего агрегата.
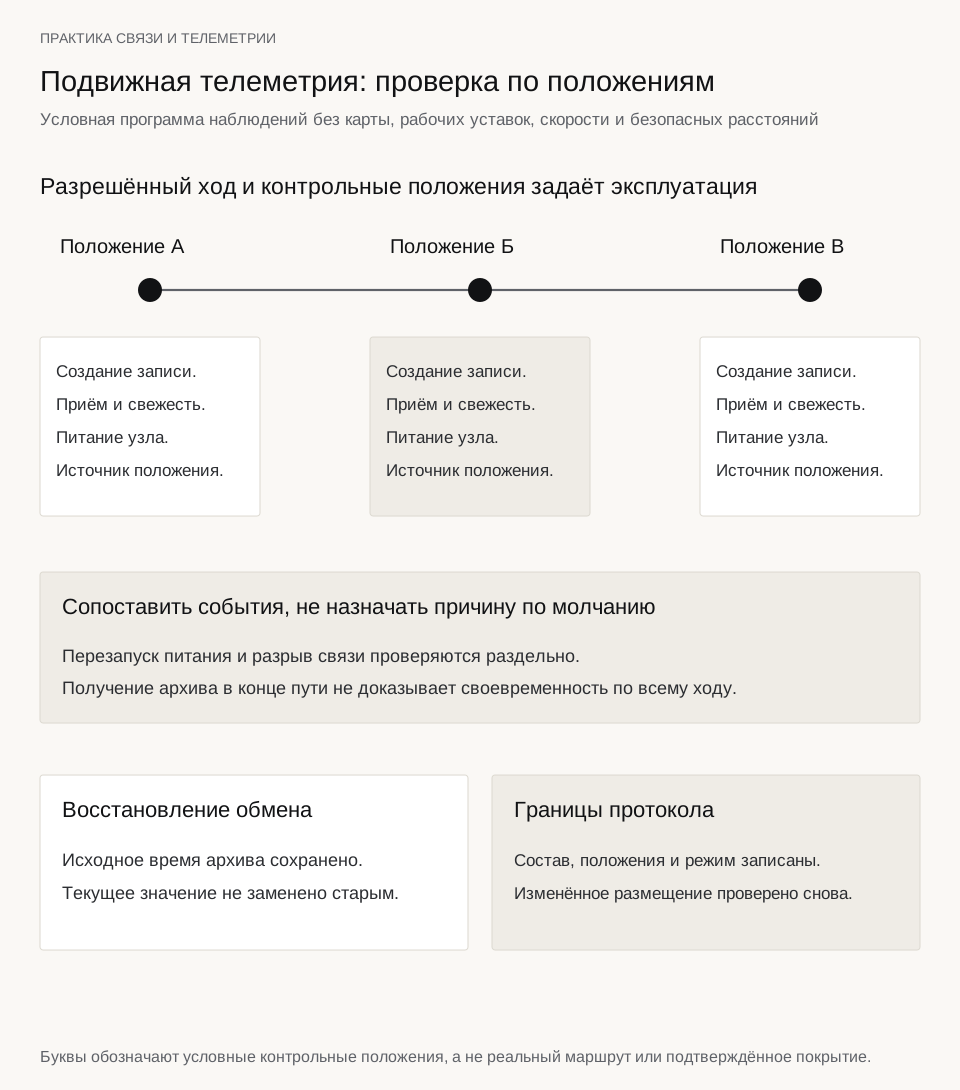
В контрольных положениях сопоставьте создание записей, их приём и фактическую свежесть. Сохраняйте последовательность измерений независимо от транспорта. Получение пакета в конце пути не подтверждает, что промежуточные наблюдения были доставлены своевременно.
Увеличить схему
Проверить питание и внешний обмен
Наблюдайте полный профиль нагрузки узла. Документация Victron подчёркивает учёт всех ветвей, включая прямые подключения к батарее. Victron Energy — MPPT monitoring Перезапуск по питанию не следует смешивать с отказом радиолинии только потому, что оба приводят к молчанию сервера.
Если применяется MQTT, повторные доставки и восстановление сессии обрабатываются по проекту. OASIS — MQTT Version 5.0, OASIS Standard Архивная догрузка сохраняет исходное время, а текущее значение не возвращается к давно пройденному положению без отметки истории.
Принять динамический сценарий
Испытайте согласованный рабочий ход, временную недоступность и восстановление в допустимых условиях. Отдельно проверьте неподвижное состояние, чтобы не считать отсутствие изменения координат неисправностью. Требования к задержке и пропускам устанавливаются задачей хозяйства.
В протоколе укажите положения, состав, питание, данные и ограничения. После изменения антенны или места узла повторяют затронутую часть опыта. Такой результат подтверждает телеметрию конкретного мобильного комплекта, не выдавая статическую проверку за гарантированную работу при любых положениях и режимах машины.
Для каждой контрольной записи сохраняйте способ установления положения. Метка, вручную назначенная испытателем, и координата самого узла имеют разные источники; сравнение должно позволять понять, какая информация была независимо подтверждена, а какая получена только из испытываемой телеметрии машины.